告别方向盘:BEV感知迈向商用落地
BEV感知(Bird's Eye View Perception,鸟瞰图感知)是当前自动驾驶和具身智能领域最核心的底层技术之一。它打破了传统2D视觉的局限,将车辆或机器人周围的环境统一转换为一个“上帝视角”的三维空间模型,被业界称为自动驾驶感知的“统一语言”。
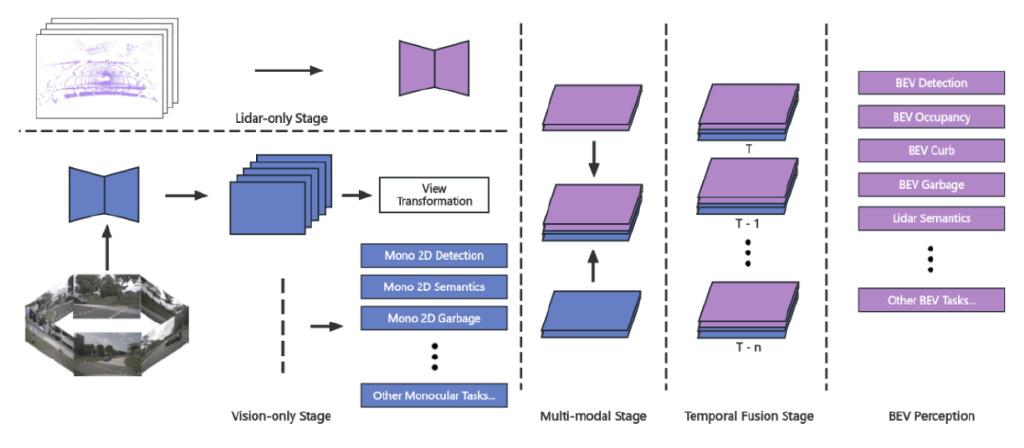
一、 核心原理:从2D图像到3D世界
在BEV技术出现之前,传统的辅助驾驶系统通常采用2D感知算法,即先对单个摄像头的画面进行目标检测,再通过几何投影推测物体的3D位置。这种方式在多摄像头融合时极易产生误差,且难以准确获知物体在真实3D空间中的位置。
BEV技术的核心在于“视角转换”:
特征提取与融合:利用主干网络(Backbone)提取多路摄像头、激光雷达等传感器的深层语义特征,并进行多尺度融合。
空间坐标转换:通过Transformer等深度学习模块,利用注意力机制将2D图像坐标系转换为统一的鸟瞰图(BEV)坐标系。
构建3D坐标系:将多源传感器数据统一“拍扁”或投影到以车辆为中心的俯视网格中,建立起一个360度的3D坐标系世界,从而实现对周边环境的全景、立体感知。
二、 主流技术路线
目前,BEV感知的视图变换机制主要分为两大技术流派:
几何先验类(2D→3D→BEV):以LSS(Lift-Splat-Shoot)及其衍生模型(如BEVDet、BEVDepth)为代表。其核心是显式地估计像素深度,将图像特征“抬升”到3D空间,再投影到BEV网格上。
Query类(3D→2D反向采样):以BEVFormer、Sparse4D为代表。这类方法在3D空间预设查询点(Query),通过交叉注意力机制(Cross-Attention)直接在2D特征图上进行采样,无需显式估计深度,灵活性更高。
三、 核心优势与任务矩阵
BEV感知之所以能取代传统2D感知,是因为它能将复杂的三维感知问题转化为二维的空间推理问题,大幅提升了计算效率和目标检测精度。它主要支撑以下四大核心任务:
3D目标检测:精准输出周围车辆、行人的7自由度(7-DoF)空间框,用于避障和追踪。
BEV语义分割:对栅格进行类别划分,识别可行驶区域、车道线等道路结构。
运动预测:预测交通参与者的未来轨迹,辅助决策规划。
矢量高精地图生成:在行驶过程中实时推理并生成道路拓扑关系,摆脱对预制高精地图的依赖。
四、 产业落地与前沿演进
BEV感知已经成为高阶自动驾驶的标配,截至2025年底,BEV+Transformer架构已被超过80%的主流智驾方案采用。
赋能“无图”智驾:BEV技术是实现“重感知、轻地图”路线的基石。结合占据栅格(Occupancy Network)技术,车辆能在没有高精地图的情况下,实时识别异形障碍物(如掉落的纸箱、施工围挡)并推理出正确的行驶路径。
追求极致效率:为了满足车端实时计算的需求,业界推出了Fast-BEV等轻量化模型,通过优化视图变换和时序融合机制,在边缘计算平台上实现了超过50 FPS的实时推理速度,推动了纯视觉方案的普及。
前沿技术融合:最新的学术研究(如GaussianLSS)正在将3D高斯溅射(3D Gaussian Splatting)引入BEV框架,通过深度不确定性建模,在大幅提升推理速度和降低内存占用的同时,实现了更精准的空间感知。
总而言之,BEV感知不仅让车辆“看”得更立体、更准确,更是自动驾驶从“依赖地图”走向“自主理解世界”的关键技术跃迁。
- 上一页:全网首发:专家新车价格深度试驾体验
- 下一页:汽车越来越聪明:AR导航进化史
-
 便捷车道保持技术白皮书:关键指标全解读
定位主线:本版主打便捷友好型车道居中 LCC(常被俗称车道保持),区别于传统压线才拽回的 LKA 偏离抑制;设计目标不是追求极限激进性能,而是人机协同顺滑、介入不突兀、上手门槛低、误干预少、驾驶员接管无冲突,是家...
-
 深度评测:便捷记忆泊车实测表现如何?
方程豹钛6目前还没有正式上市,也没有公开的“记忆泊车”第三方实测数据,所以“出乎意料”这个结论暂时没法用实测验证。 钛6记忆泊车现在能确认什么功能不是标配:低配是纯视觉基础智驾,主要提供全速域 ACC、车道居中和基础自动泊车。记忆泊车大概率在高...
-
 深度评测:便捷自适应巡航实测表现如何?
深度评测:捷途便捷自适应巡航(猎鹰 L2.5,8255 平台)实测报告提示:属于 L2 级辅助驾驶,不是自动驾驶,全程驾驶员必须接管负责;承接前面捷途智能座舱评测,主打家用、长途自驾、轻越野场景,定位是普惠型、易用优先的全速域 ACC。一句话结论:高速、快速路是...
-
 L4级便捷自动驾驶已经来了,你准备好了吗?
L4 级自动驾驶确实已经从“技术演示”进入“商业化启动”阶段,但说“已经来了”要分场景看:Robotaxi、无人物流、港口矿山等场景正在跑通;私人乘用车全场景 L4 尚未普及。 2026 年 L4 的真实进度2026 年被行业视为 L4 商业化关键分水岭。 国内已有多个城市放开 L4 级...
-
 告别方向盘:便捷自动泊车迈向商用落地
这里所说的 “告别方向盘”,并非车辆行驶全程取消转向机构,而是在停车场封闭域内的自主代客泊车(AVP)场景,用户下车离场后,车辆脱离人工接管,依靠车端感知、规划控制或是车场协同调度,独立完成寻位、避障、泊入...
-
 便捷紧急制动技术详解:它如何改变出行?
便捷紧急制动技术详解:它如何改变出行自动紧急制动(AEB)正在从“高端选配”变成新车标配,并在2026年进入从“有没有”转向“刹得准不准、稳不稳”的阶段。它不会替代驾驶员,但能在分神、反应慢或误操作时,多给一次避免或减轻碰撞的机会。它如何工作AEB不...