专家记忆泊车与专家记忆泊车谁将主导未来?
专家记忆泊车是2026年智能泊车领域的核心功能,指车辆通过首次手动驾驶学习固定路线后,在后续使用中沿记忆路径自动巡航并泊入目标车位。 截至2026年9月,该技术已从"能泊"进化到"好用"阶段,成为中高端车型标配,主流方案支持2-3km跨楼层记忆、端到端大模型优化及遥控泊车。
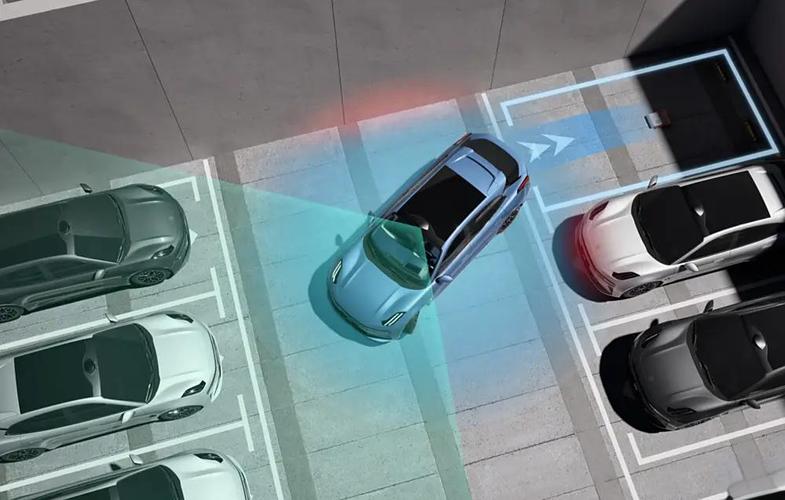
技术核心与实现原理
工作流程(四步闭环)
路线学习:驾驶员手动驾驶车辆从停车场入口到目标车位,系统通过SLAM(同步定位与建图)技术构建高精度地图,记录路径、车位位置及沿途障碍物信息
路径规划:基于建好的拓扑地图,采用改进A*算法规划全局最短路径,三次样条插值优化轨迹平滑度
自动巡航:再次进入停车场后,车辆自动沿记忆路线行驶,支持会车避让、障碍物绕行、排队跟车
泊入执行:到达目标车位后自动泊入,若车位被占用可切换沿途空车位或漫游找位
关键技术指标
表格
下载为表格
导出为图片
指标主流水平顶尖水平
记忆距离400m-1km2-3km(奥迪Q5L达3km)
路线数量1-10条100条(小鹏)、50条(大众)
巡航速度14-20km/h23km/h(阿维塔12)
跨楼层不支持支持(华为乾崑、奥迪、长城猛龙PLUS)
泊车成功率90-95%97-98%(腾势Z9GT、问界M8)
2026年主流品牌对比
表格
下载为表格
导出为图片
品牌/系统记忆距离跨楼层遥控泊车漫游找位机械车位特色功能
华为乾崑ADS2km跨地面/地下停车场AVP
奥迪Q5L3km--导航泊车辅助,稳定可靠
长城猛龙PLUS3km---最多100条路线储存
小鹏VPA1km---支持100个地库记忆,可分享路线
东风奕派LAPA400m端云一体,路径可共享
吉利星愿-----支持机械车位,360+车位类型
特斯拉FSD-----记忆停车偏好(家庭/办公室/学校)
选购建议:预算充足选华为乾崑系(问界M9/M8),场景覆盖最全;追求性价比选小米YU7或吉利银河系列;传统豪华品牌选奥迪Q5L,3km跨楼层领先。
使用方法(通用流程)
首次学习路线
进入地下停车场,在中控屏打开"记忆泊车"功能
点击"开始学习"或"路线学习",手动驾驶车辆前往目标车位
学习时车速需低于15-25km/h(各品牌要求不同)
到达车位后倒车泊入车位线框内,挂P挡,点击"完成"保存
后续使用
再次进入该停车场,驶到记忆路线起点
点击"开始记忆泊车"或语音唤醒
松开方向盘和踏板,车辆自动巡航至目标车位并泊入
全程需保持注意力,随时准备接管
常见退出条件
踩下制动踏板或转动方向盘
打开车门或解开安全带
雷达/摄像头被遮挡
等待障碍物超过40秒
使用限制与注意事项
场景限制
仅限封闭停车场:多数车型不支持露天停车场、公共道路
不支持坡道:路线上有坡道可能导致学习失败
光线要求:极端弱光(<10勒克斯)或传感器受污时不可用
GPS盲区:地库内无卫星信号,依赖视觉建图和惯性导航
安全责任
L2级辅助驾驶:驾驶员需全程监控路况,随时准备接管
监管要求:工信部禁用"无人代客泊车"宣传,统一使用"记忆泊车"或"组合辅助驾驶"
事故兜底:比亚迪率先推出智能泊车安全兜底政策,系统失误导致的事故由车企承担
2026年技术趋势
1. 端到端大模型全面上车
地平线HSD V2.0采用"世界模型+端到端强化学习",泊车成功率提升50%,轨迹更平顺,博弈决策更接近人类直觉
2. 从单点泊车走向全场景代客
支持从停车场入口到目标车位的全链路自动驾驶,包括跨楼层、会车避让、闸机通行、漫游找位
3. 机械车位适配突破
吉利银河星耀7max、极氪007等已实现量产机械车位泊车,解决"地狱级"停车场景
4. 云端共享与车路协同
东风奕派LAPA支持端云一体架构,学习到的公共停车场路径可上传云端供其他车辆共享;V2X车路协同技术打破单车智能瓶颈
总结
2026年的专家记忆泊车已不再是简单的"路径复现",而是融合了SLAM建图、端到端大模型、强化学习优化的复杂系统。核心选购指标是记忆距离(至少2km)和是否支持跨楼层,华为乾崑和奥迪Q5L在场景覆盖上领先,但需注意监管限制——所有功能都需要驾驶员保持监督责任,不存在真正的"无人代客泊车"。
- 上一页:专家新车预告续航实测,结果出乎意料
- 下一页:HUD发展功能解析,这些配置太实用
-
 便捷紧急制动技术详解:它如何改变出行?
便捷紧急制动技术详解:它如何改变出行自动紧急制动(AEB)正在从“高端选配”变成新车标配,并在2026年进入从“有没有”转向“刹得准不准、稳不稳”的阶段。它不会替代驾驶员,但能在分神、反应慢或误操作时,多给一次避免或减轻碰撞的机会。它如何工作AEB不...
-
 从实验室到量产:便捷盲点监测的进化之路
这里的 “便捷盲点监测”,区别于传统乘用车原厂高集成 BSD,核心指向轻量化、易加装、低成本、即装即用的盲区感知方案,覆盖新车低配升级、商用车后装、两轮车、工程机械、低速车;进化主线不是单纯追求极限探测性...
-
 告别方向盘:便捷标识识别迈向商用落地
当方向盘、踏板逐步从 Robotaxi、无人小巴、园区配送车中移除,交通标识、信号灯、路面标线的稳定识别能力,已经成为无方向盘车型能否规模化商用的核心门槛。不再依赖人类驾驶员兜底,车辆必须独立看懂道路信号、读懂...
-
 深度评测:便捷智能驾驶实测表现如何?
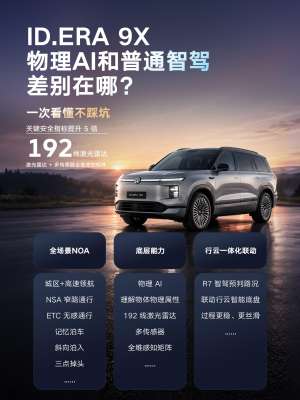
2026年主流智驾实测表现:谁更稳、谁更快、谁更适合你2026年智能驾驶已经从“高端选配”变成20万级车型的刚需配置,甚至10万出头也能买到带城区NOA的车型。但不同系统之间的体验差距依然很大,核心要看高速NOA、城区NOA、AEB主动安全和泊车四大场景的真实表现。...
-
 便捷量产智驾 vs 完全无人驾驶 Robotaxi:谁主导未来?
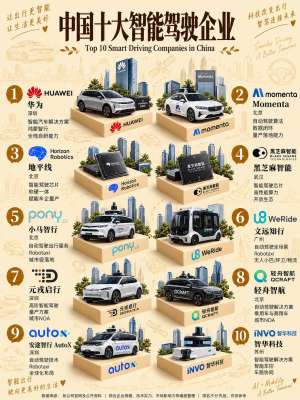
行业里真正在抢 "未来主导权" 的是两条路线 ——一条是你买的私家车上带的 L2+/ 城市 NOA(便捷、便宜、装在量产车上),另一条是 Waymo、萝卜快跑那种没有方向盘司机的 L4 Robotaxi(完全无人驾驶运营车队)。下面按这两...
-
 L4级仿真测试已经来了,你准备好了吗?
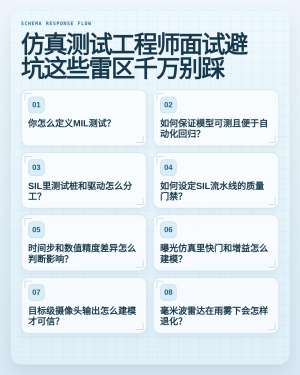
L4级仿真测试:从“研发工具”升级为“准入门槛”2026年确实是L4级自动驾驶仿真测试的关键拐点。过去仿真只是车企内部提效的辅助工具,现在它已经成为产品准入的硬性要求——没有合规的仿真验证能力,高阶智驾连路测资格都拿不到。国标落地:仿真正式纳入...