中央计算平台技术详解:它如何改变出行?
中央计算平台技术详解:它如何改变出行
中央计算平台,被称作整车的超级大脑,是新一代汽车电子电气架构的核心。行业演进路径是从早期大量独立 ECU 分布式架构,到域控制器架构,再走向中央计算
+
区域控制器。不再是每个功能单独配控制器,而是把智驾、座舱、车身、底盘、动力的感知数据汇集到中央计算单元统一处理决策;区域控制器就近连接传感器与执行器,负责底层信号采集与执行驱动,中间依靠高速车载以太网构建整车通信骨干网。这套架构是软件定义汽车落地的硬件根基,正在从底层重构车辆硬件、软件、交互、OTA
迭代,彻底改变出行体验。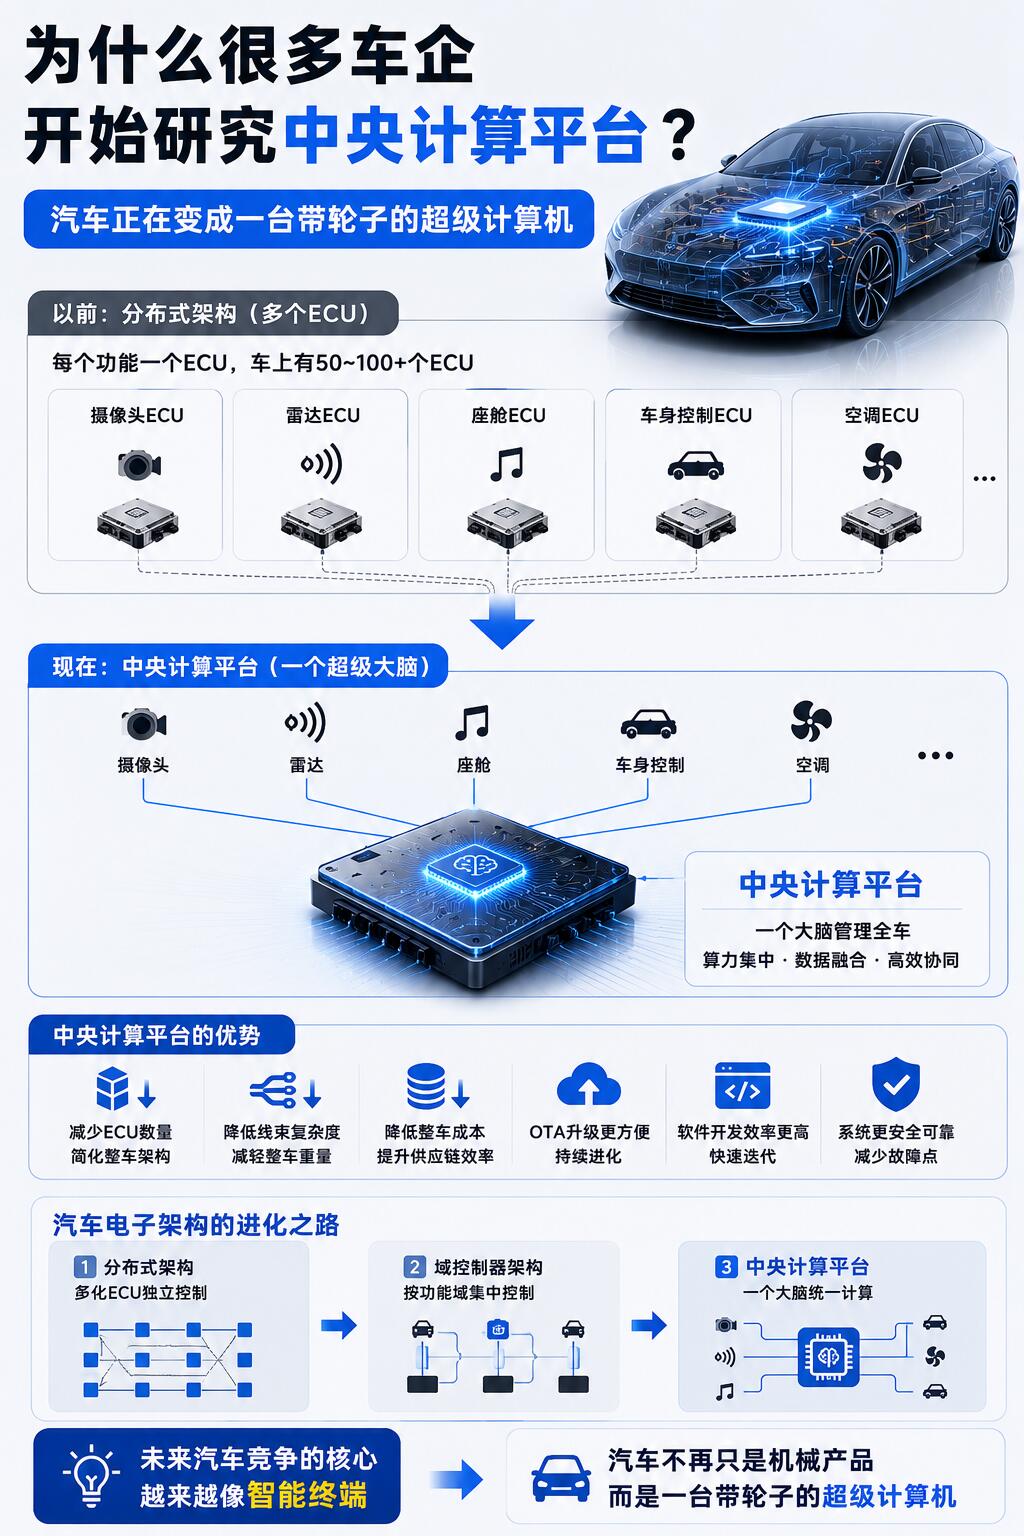
一、核心技术构成
硬件层面,核心是高性能车规 SoC,集成 AI BPU、GPU、CPU,支持舱驾融合。单颗芯片可以动态调度算力,行车阶段优先保障智驾任务;停车之后算力转向座舱 AI、多媒体。配套高速内存、高速以太网、车载存储,同时硬件内置安全隔离,智驾功能安全达到 ASIL-D 等级,保证座舱系统重启不会干扰行车安全。区域控制器作为边缘节点,就近接入车灯、车门、传感器、执行机构,减少整车线束长度。
软件层面采用 SOA 面向服务架构,把整车能力封装成标准化服务。硬件与软件解耦,硬件作为通用算力底座,功能以软件服务形式加载。搭载整车操作系统,实现任务调度、算力动态分配、安全管理,支持大模型在车端本地部署。所有传感器原始数据统一上传中央平台,实现跨域数据融合,打破过去座舱和智驾两套系统数据不通的壁垒。
通信是关键支撑。抛弃传统 CAN 总线低带宽限制,用高速以太网作为主干,实现摄像头、雷达、激光雷达海量感知数据低延迟传输,满足高阶智驾多传感器融合毫秒级决策需求。
二、对比传统架构的底层差异
传统分布式架构,车辆每增加一项功能就要新增独立 ECU,整车 ECU 数量可达上百个,线束冗长,重量大,成本高。不同 ECU 来自不同供应商,软件封闭,跨功能协同困难,OTA 升级只能局部模块更新,很难新增跨域功能。域控架构把功能划分座舱域、智驾域、底盘域等,每个域单独控制器,实现域内整合,但域与域之间数据互通仍然受限。中央计算架构,将多域算力收拢,减少 ECU 数量、缩短线束,整车减重降本。数据统一汇聚融合,算力池动态调度,整车 OTA 可以实现跨域功能升级,软件可以持续迭代。
三、它如何改变出行体验
第一,高阶智能驾驶能力质变。过去智驾只能单独处理感知信号,中央平台融合车身姿态、底盘、动力、座舱多维度数据。识别前方障碍物的同时,可以联动制动、转向、灯光、HUD 提示。大模型本地上车,能够理解复杂路况、处理异形障碍物,城市 NOA、记忆泊车的稳定性提升。传感器之间信息互通,弥补单传感器盲区,提升极端天气下的行车安全。
第二,座舱交互从被动变成主动智能。舱驾一体打通感知,车辆识别驾驶员视线、表情、疲劳状态,结合外部路况做联动。比如检测到驾驶员走神,除了座舱提醒,同步调整智驾预警;AR-HUD 可以把道路信息、导航、障碍物提示直接叠加在路面。车载 AI 助手不再局限语音娱乐,能够结合外部路况、车内乘员状态做全域决策,实现人车自然对话。
第三,整车持续进化,车辆越用越强。硬件交付之后,依靠 OTA 持续推送新功能。新车出厂不一定要把全部功能一次性激活,后续通过软件订阅解锁。比如新增智驾功能、座椅联动逻辑、座舱交互模式。车辆不再是购买那一刻功能固定的硬件产品,变成可以长期迭代升级的移动智能终端。
第四,整车能耗、空间、可靠性优化。线束大幅精简,整车减重,直接改善电动车续航。减少大量控制器,释放座舱与底盘内部空间,优化乘坐布局。统一软硬件平台,减少不同 ECU 之间的兼容故障,整车可靠性提升。区域控制器就近管控执行器件,故障隔离能力更强。
第五,支撑未来车路云协同。中央平台具备更强的数据处理与通信能力,可以接收路侧设备信号,实现车、路、云信息联动。为未来自动驾驶、智慧路网、共享出行打下基础。
四、产业端带来的变革
对于车企,硬件平台可以跨车型复用,大幅缩短车型研发周期,降低多车型开发成本。软硬件解耦,软件团队可以独立迭代,不用等待硬件改动。对于供应链,竞争重心从单独零部件、独立域控制器,转向芯片、整车操作系统、中间件、区域控制器全栈方案。国内舱驾融合芯片、车载 OS 厂商迎来机会。
五、现存技术挑战
算力调度存在优先级难题,智驾属于最高安全等级任务,必须保障算力不被座舱娱乐抢占。芯片可靠性、ASIL-D 功能安全要求极高,单点故障风险需要冗余设计。海量数据传输带来车载网络安全风险,黑客攻击的防护难度上升。软件复杂度急剧提升,整车软件的测试、验证工作量成倍增加。同时,整车软件的标准化、OTA 安全、数据隐私都需要配套法规支撑。
六、长期趋势总结
中央计算平台的本质,是把汽车从机械电子产品转变为可迭代的移动计算机。出行不再只是 A 点到 B 点的位移,车辆具备环境感知、全域决策、持续软件升级能力。短期落地以舱驾融合为主要突破口,逐步收拢底盘、动力、车身域算力;长期会支撑更高阶自动驾驶、车载空间 AI、AR-HUD 等应用,重塑人车交互和未来出行生态。
- 上一页:全网首发:乘坐空间深度试驾体验
- 下一页:盘点2026年最值得关注的HUD市场技术
-
 便捷紧急制动技术详解:它如何改变出行?
便捷紧急制动技术详解:它如何改变出行自动紧急制动(AEB)正在从“高端选配”变成新车标配,并在2026年进入从“有没有”转向“刹得准不准、稳不稳”的阶段。它不会替代驾驶员,但能在分神、反应慢或误操作时,多给一次避免或减轻碰撞的机会。它如何工作AEB不...
-
 从实验室到量产:便捷盲点监测的进化之路
这里的 “便捷盲点监测”,区别于传统乘用车原厂高集成 BSD,核心指向轻量化、易加装、低成本、即装即用的盲区感知方案,覆盖新车低配升级、商用车后装、两轮车、工程机械、低速车;进化主线不是单纯追求极限探测性...
-
 告别方向盘:便捷标识识别迈向商用落地
当方向盘、踏板逐步从 Robotaxi、无人小巴、园区配送车中移除,交通标识、信号灯、路面标线的稳定识别能力,已经成为无方向盘车型能否规模化商用的核心门槛。不再依赖人类驾驶员兜底,车辆必须独立看懂道路信号、读懂...
-
 深度评测:便捷智能驾驶实测表现如何?
2026年主流智驾实测表现:谁更稳、谁更快、谁更适合你2026年智能驾驶已经从“高端选配”变成20万级车型的刚需配置,甚至10万出头也能买到带城区NOA的车型。但不同系统之间的体验差距依然很大,核心要看高速NOA、城区NOA、AEB主动安全和泊车四大场景的真实表现。...
-
 便捷量产智驾 vs 完全无人驾驶 Robotaxi:谁主导未来?
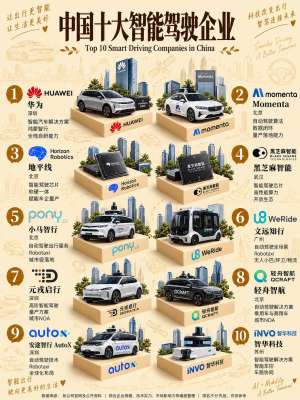
行业里真正在抢 "未来主导权" 的是两条路线 ——一条是你买的私家车上带的 L2+/ 城市 NOA(便捷、便宜、装在量产车上),另一条是 Waymo、萝卜快跑那种没有方向盘司机的 L4 Robotaxi(完全无人驾驶运营车队)。下面按这两...
-
 L4级仿真测试已经来了,你准备好了吗?
L4级仿真测试:从“研发工具”升级为“准入门槛”2026年确实是L4级自动驾驶仿真测试的关键拐点。过去仿真只是车企内部提效的辅助工具,现在它已经成为产品准入的硬性要求——没有合规的仿真验证能力,高阶智驾连路测资格都拿不到。国标落地:仿真正式纳入...