从实验室到量产:专家辅助驾驶的进化之路
从实验室到量产:专家辅助驾驶的进化之路
核心主旨:智能辅助驾驶不是一次性技术突破,而是从封闭实验室仿真验证,走向车规硬件、海量数据、法规安全、用户认知协同落地的漫长工程化旅程;行业已经完成
L2 规模化量产,正在攻坚城区 NOA、L3 试点,探索端到端大模型下一代架构。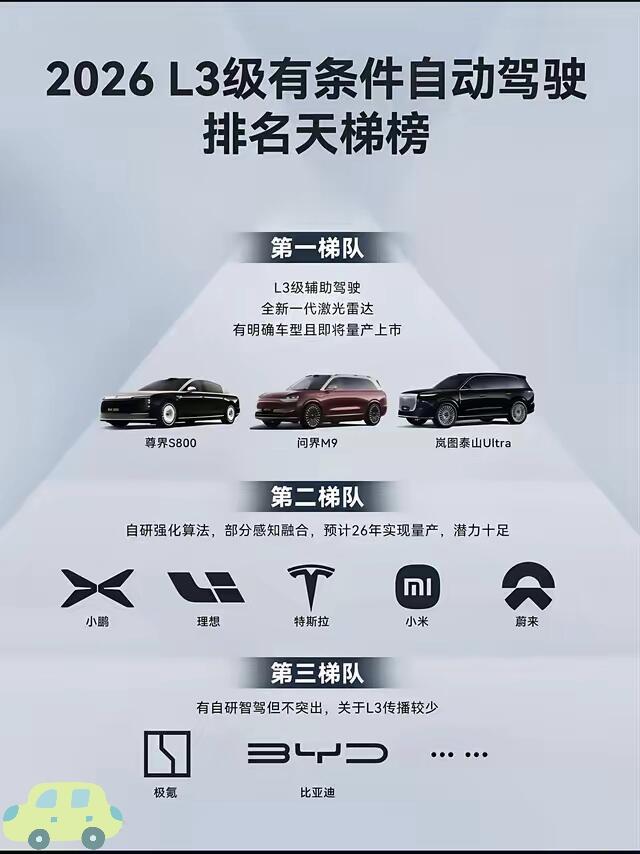
一、实验室萌芽期:只在封闭场地跑通的 “自动驾驶原型”
阶段特征:纯科研验证,无量产可行性
早在上世纪 80 年代,卡内基梅隆 Navlab、欧洲 PROMETHEUS 项目开启自动驾驶原型研究,依靠摄像头、雷达、早期工控机,在封闭园区、测试场完成简单跟车、车道保持。 2004–2005 DARPA 挑战赛,成为现代自动驾驶的分水岭:早期车队在沙漠道路尝试全自动行驶,多数车辆无法完成全程,证明开放道路长尾场景是巨大难题。
技术特点:笨重外置传感器、工业级计算设备,功耗巨大,不满足车载振动、高低温、电磁兼容要求;算法以手写规则为主,只能识别预设场景。
局限:实验室理想环境≠真实道路。没有考虑行人鬼探头、非机动车混行、暴雨大雾、道路标识磨损、临时施工等海量边缘场景。
目标:证明 “机器可以感知环境、控制车辆”,不考虑成本、可靠性、耐久度。
一句话总结:实验室阶段解决「能不能开」,量产阶段解决「百万台车十年稳定安全地开」。
二、工程化起步:L2 基础辅助驾驶落地,从实验室走向前装量产
行业选择渐进式路线,先落地 L0/L1/L2,不一步直接冲击 L4 全无人,这是商业化落地的关键选择。
硬件车规改造 实验室工控机替换为车载芯片、车规摄像头、毫米波雷达。硬件要通过严苛认证:-40℃~85℃高低温、振动、防水、电磁干扰,满足 10 年 / 20 万公里可靠性,这是实验室原型完全不需要面对的门槛人民日报。
模块化算法架构 感知→预测→规划→控制,分模块开发。依靠毫米波雷达实现 ACC 自适应巡航、AEB 自动紧急制动;摄像头实现车道保持 LDP。 2014 年后特斯拉 Autopilot 落地,把 L2 辅助驾驶带入大众视野;国内车企随后跟进,高速领航 NOA(NGP)率先上车,依赖高精地图做 “拐杖”,仅在测绘完成的高速可用。
数据闭环雏形 车辆量产上路,在安全前提下回传有效场景数据,反哺算法迭代。实车 + 仿真双验证,仿真平台批量生成事故、极端工况,避免全部靠实车路试,大幅降低测试成本。
核心矛盾:硬件成本偏高;早期只能在高速结构化道路使用;城区复杂路况依然无法胜任;用户容易混淆 “辅助驾驶” 和 “自动驾驶”,存在误用风险。
三、量产进阶:高阶辅助驾驶(城区 NOA),去高精地图时代到来
这是当前行业主战场,也是从 “高速专用” 走向城市复杂混行道路的关键跨越。
技术路线分化
多传感器融合路线:摄像头 + 毫米波雷达 + 激光雷达,感知冗余更强,应对雨雾、逆光更稳;
纯视觉路线:以摄像头为主,降低硬件成本,依赖 AI 模型提升感知能力。
标志性转变:从依赖高精地图,走向无图 NOA。高精地图采集昂贵、更新周期慢,无法覆盖全国所有道路;无图方案依靠实时感知 + 路网先验,实现 “开到哪,认到哪”,快速扩城,让城区领航辅助下沉到主流家用车型。 2. 算法范式升级:从规则代码走向 AI 大模型 过去工程师手写海量交通规则,无法穷尽所有长尾场景;现在 VLA 视觉语言动作大模型、端到端架构逐步上车,模型直接学习海量人类驾驶视频,理解道路参与者意图,像人一样预判风险,实现更拟人化的加减速、避让、博弈交互中国经济网。
能力:自动避让行人、非机动车,处理无保护左转、环岛、临时占道施工,实现车位到车位全链路连续辅助。
量产工程挑战
成本下探:高阶智驾从旗舰车型,逐步下放到 10–20 万价位,芯片、传感器成本持续压缩;
安全验证:需要海量仿真场景 + 实车测试,对系统冗余、故障检测、紧急接管策略严格要求;
用户教育:明确权责边界 ——L2 仍然要求驾驶员全程监控,随时接管车辆。
四、试点新阶段:L3 有条件自动驾驶,责任主体切换
L3 是重要分水岭:特定场景下,系统接管驾驶任务,发生事故责任由车企承担,不再完全由驾驶员负责。国内已经发放 L3 附条件产品准入许可,长安、极狐率先拿到试点牌照,限定在指定高速路段使用,需要满足天气、光照等场景边界,超出运行域,系统会提示驾驶员接管新华网。
技术要求:双冗余算力、传感器、制动转向系统;完整事件数据记录;完备的接管预警策略;
落地现状:属于道路试点,不是全场景家用普及;法规、保险、事故鉴定体系同步配套建设。
行业共识:L3 不是终点,而是高阶智驾工程验证平台,为 L4 积累安全、数据、法规经验。
五、未来方向:L4 限定场景商业化,通用自动驾驶仍长期在研
L4 高度自动驾驶,在园区、港口、机场接驳、部分城市开放道路的 Robotaxi 落地,车内可取消安全员;但全域通用 L5 完全自动驾驶,距离大规模民用量产仍非常遥远。核心瓶颈就是长尾问题:开放道路里大量低概率突发场景,很难全部在实验室仿真、实车测试中穷尽。行业解决方案:世界模型、合成数据、多模态大模型,提升系统对未知场景的推理预判能力,而不是只识别训练见过的路况。
六、从实验室到量产,四大核心门槛(很多人只看到算法)
车规工程门槛 实验室原型只看功能;量产件必须保证百万台一致性、长期可靠性、故障安全。芯片、传感器、执行器任何单点失效,都要有冗余兜底。
安全验证门槛 不能依靠真实道路撞车测试。依靠高保真仿真平台生成百万级极端场景,叠加封闭测试场、公开道路路测,建立量化安全指标,证明系统事故率显著低于人类驾驶员。
数据闭环体系门槛 量产车不只是产品,还是移动数据采集终端。一套完整的数据筛选、标注、训练、仿真、OTA 迭代闭环,是持续进化的基础。没有海量真实路况数据,再强的实验室模型也无法适配国内复杂混合交通。
法规、保险、用户认知门槛 技术跑通≠合法上路。需要明确自动驾驶分级、事故责任划分、数据留存、保险理赔规则;同时持续教育用户,区分辅助驾驶与无人驾驶,杜绝过度信任系统。
七、路线总结与行业判断
演进路径:封闭实验室原型 → L0/L1 基础辅助 → L2 高速 NOA → L2 城区 NOA(当下主力量产) → L3 场景化试点 → L4 限定区域无人运营。不是跳跃式,是阶梯式迭代。
范式转变:手写规则模块化算法 → 多模态大模型、端到端、世界模型,AI 认知能力成为核心竞争力。
产业逻辑变化:早期比拼 “实验室演示效果”;现在比拼量产成本、安全指标、OTA 迭代速度、全链路工程能力。
边界认知:专家辅助驾驶(L2+NOA)会快速普及,成为家用车标配;完全无人驾驶,仍是长期工程。
- 上一页:中期改款正式上市,售价配置全解析
- 下一页:HUD大全产业链投资机会分析
-
 便捷紧急制动技术详解:它如何改变出行?
便捷紧急制动技术详解:它如何改变出行自动紧急制动(AEB)正在从“高端选配”变成新车标配,并在2026年进入从“有没有”转向“刹得准不准、稳不稳”的阶段。它不会替代驾驶员,但能在分神、反应慢或误操作时,多给一次避免或减轻碰撞的机会。它如何工作AEB不...
-
 从实验室到量产:便捷盲点监测的进化之路
这里的 “便捷盲点监测”,区别于传统乘用车原厂高集成 BSD,核心指向轻量化、易加装、低成本、即装即用的盲区感知方案,覆盖新车低配升级、商用车后装、两轮车、工程机械、低速车;进化主线不是单纯追求极限探测性...
-
 告别方向盘:便捷标识识别迈向商用落地
当方向盘、踏板逐步从 Robotaxi、无人小巴、园区配送车中移除,交通标识、信号灯、路面标线的稳定识别能力,已经成为无方向盘车型能否规模化商用的核心门槛。不再依赖人类驾驶员兜底,车辆必须独立看懂道路信号、读懂...
-
 深度评测:便捷智能驾驶实测表现如何?
2026年主流智驾实测表现:谁更稳、谁更快、谁更适合你2026年智能驾驶已经从“高端选配”变成20万级车型的刚需配置,甚至10万出头也能买到带城区NOA的车型。但不同系统之间的体验差距依然很大,核心要看高速NOA、城区NOA、AEB主动安全和泊车四大场景的真实表现。...
-
 便捷量产智驾 vs 完全无人驾驶 Robotaxi:谁主导未来?
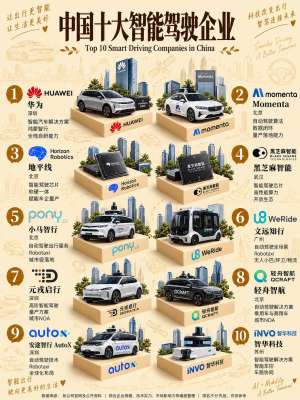
行业里真正在抢 "未来主导权" 的是两条路线 ——一条是你买的私家车上带的 L2+/ 城市 NOA(便捷、便宜、装在量产车上),另一条是 Waymo、萝卜快跑那种没有方向盘司机的 L4 Robotaxi(完全无人驾驶运营车队)。下面按这两...
-
 L4级仿真测试已经来了,你准备好了吗?
L4级仿真测试:从“研发工具”升级为“准入门槛”2026年确实是L4级自动驾驶仿真测试的关键拐点。过去仿真只是车企内部提效的辅助工具,现在它已经成为产品准入的硬性要求——没有合规的仿真验证能力,高阶智驾连路测资格都拿不到。国标落地:仿真正式纳入...