告别方向盘:便捷自动泊车迈向商用落地
告别方向盘:便捷自动泊车迈向商用落地
这里所说的
“告别方向盘”,并非车辆行驶全程取消转向机构,而是在停车场封闭域内的自主代客泊车(AVP)场景,用户下车离场后,车辆脱离人工接管,依靠车端感知、规划控制或是车场协同调度,独立完成寻位、避障、泊入,支持手机一键召唤驶出,属于限定区域内的
L4 级低速自动驾驶落地。相比传统 APA 自动泊车,它不再要求驾驶员留在车内随时接管,是当前高阶智驾商业化走在最前面的细分赛道。
从技术路线划分,目前形成两条并行路径。车端原生方案依靠车载摄像头、雷达、算力平台,依托记忆建图、泛化定位完成泊车,对车场改造依赖低,适配小区、写字楼、商圈等存量车库,部署灵活,但对算法处理弱光、水渍、动态行人、异形障碍物的能力要求很高;场端协同方案依托车库边缘算力、定位标签、调度平台,统一管理场内多车通行路线,冲突规避能力更强,车位利用率更高,适合新建大型商业综合体、机场、立体车库,缺点是前期土建与智能化改造成本高,扩张节奏受制于车场业主的投入意愿。
商用落地的核心价值,首先是解决城市停车痛点。高密度车库里,狭窄车位、复杂弯道、昏暗环境、来回挪车是普遍难题,AVP 可以压缩用户寻位与倒车耗时,同时车辆入库姿态更紧凑,同等空间下车位承载能力能够提升。叠加电动车生态,泊车链路可以延伸至自动充电、无人洗车、快递接驳,把停车场从单纯停放空间,变成车辆服务的枢纽节点,车场运营方的盈利模式从单一停车费,拓展到配套增值服务。
商业化加速的底层支撑来自几方面。硬件端,车载感知芯片、激光雷达成本持续下行,多传感器融合定位稳定性提升;算法端,端到端泊车大模型逐步落地,依靠海量车库场景数据优化轨迹规划,应对不规则车位、临时堆放杂物、人员横穿等长尾工况;标准层面,国内已经形成自主代客泊车相关技术规范,对泊车成功率、响应时延、障碍物识别、远程紧急制动、数据留存做出量化约束,为车企、Tier1、车场运营商统一交付标尺。
但规模化铺开依然存在明显瓶颈。第一是场景泛化难题,不同车库标线磨损、灯光差异、立柱结构、地面反光没有统一标准,一套模型很难直接跨车场通用,记忆泊车依赖预先建图,新场地适配周期偏长。第二是成本分摊矛盾,存量车场改造投入高,业主回报周期长,单纯停车费增量很难覆盖智能化升级开支;纯车端方案虽然不用改场地,但对整车算力和传感器配置要求高,会抬高整车定价。第三是责任与保险机制尚未完全定型,车内无人状态下发生剐蹭,在车企、算法供应商、车场运营方之间的权责划分,还处在试点磨合阶段,也是制约用户大规模信任建立的关键。第四是极端工况可靠性,雨雪、大雾、强光直射、地面积水会干扰感知,系统需要明确的退出策略,在超出能力边界时稳定驻车。
行业格局上,供给端分为整车自研、智驾方案商、车场机器人三条主线。头部车企选择自研泊车算法,把 AVP 作为车型差异化卖点,以 OTA 持续迭代能力吸引用户;智驾供应商面向多家车企输出标准化泊车方案,降低整车研发门槛;独立停车机器人厂商走机械搬运路线,依靠轨道或者移动底盘托举车辆,更适合高密度立体车库,和车载 AVP 形成互补,而非直接替代。盈利模式也在分化,一部分车企把泊车功能打包在整车或者智驾订阅包内,一部分车场按次收取代泊服务费,还有方案商向物业、商业地产输出整套车场调度平台。
中长期演进方向清晰。一是去高精地图化,依靠视觉 SLAM、语义定位减少对预建地图的依赖,降低车场部署成本;二是车路协同轻量化,不再依赖大规模改造,依靠低成本标识、边缘节点完成辅助;三是功能融合,AVP 和自动充电、维保调度打通,形成完整无人服务闭环;四是产品分层,低端车型搭载轻量泛化泊车,高端车型落地全场景无人代客。
整体来看,自主代客泊车是距离普通人最近的无人化自动驾驶场景,封闭低速、风险可控的属性,让它优先于城市道路高阶自动驾驶实现商用。现阶段它已经走出样板展厅,进入商圈、园区、机场等固定车场常态化运营,但距离全国通用、所有车库即开即用还有距离。它的普及节奏,不只是取决于车端算法,更取决于车场基础设施改造、责任保险体系、多方收益分成模式能否跑通。
- 上一页:便捷新车外观实拍评测,优缺点一次说清
- 下一页:HUD模式产业链投资机会分析
-
 告别方向盘:便捷自动泊车迈向商用落地
这里所说的 “告别方向盘”,并非车辆行驶全程取消转向机构,而是在停车场封闭域内的自主代客泊车(AVP)场景,用户下车离场后,车辆脱离人工接管,依靠车端感知、规划控制或是车场协同调度,独立完成寻位、避障、泊入...
-
 便捷紧急制动技术详解:它如何改变出行?
便捷紧急制动技术详解:它如何改变出行自动紧急制动(AEB)正在从“高端选配”变成新车标配,并在2026年进入从“有没有”转向“刹得准不准、稳不稳”的阶段。它不会替代驾驶员,但能在分神、反应慢或误操作时,多给一次避免或减轻碰撞的机会。它如何工作AEB不...
-
 从实验室到量产:便捷盲点监测的进化之路
这里的 “便捷盲点监测”,区别于传统乘用车原厂高集成 BSD,核心指向轻量化、易加装、低成本、即装即用的盲区感知方案,覆盖新车低配升级、商用车后装、两轮车、工程机械、低速车;进化主线不是单纯追求极限探测性...
-
 告别方向盘:便捷标识识别迈向商用落地
当方向盘、踏板逐步从 Robotaxi、无人小巴、园区配送车中移除,交通标识、信号灯、路面标线的稳定识别能力,已经成为无方向盘车型能否规模化商用的核心门槛。不再依赖人类驾驶员兜底,车辆必须独立看懂道路信号、读懂...
-
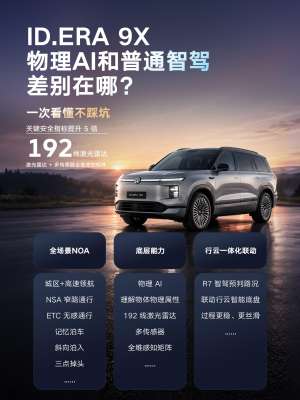 深度评测:便捷智能驾驶实测表现如何?
2026年主流智驾实测表现:谁更稳、谁更快、谁更适合你2026年智能驾驶已经从“高端选配”变成20万级车型的刚需配置,甚至10万出头也能买到带城区NOA的车型。但不同系统之间的体验差距依然很大,核心要看高速NOA、城区NOA、AEB主动安全和泊车四大场景的真实表现。...
-
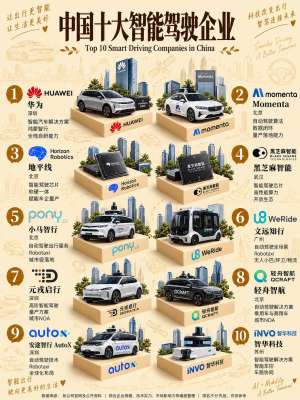 便捷量产智驾 vs 完全无人驾驶 Robotaxi:谁主导未来?
行业里真正在抢 "未来主导权" 的是两条路线 ——一条是你买的私家车上带的 L2+/ 城市 NOA(便捷、便宜、装在量产车上),另一条是 Waymo、萝卜快跑那种没有方向盘司机的 L4 Robotaxi(完全无人驾驶运营车队)。下面按这两...