信号灯识别产业链全景解析
信号灯识别产业链全景解析
信号灯识别(Traffic Light Recognition,TLR)分两条并行技术路线:车端视觉识别(车载摄像头 AI 识别红绿灯,属于 ADAS / 智驾感知)、V2X 信令直传(路侧信号机直接下发灯态、相位、倒计时,车端接收),现在量产主流是视觉为主、V2X 为辅的融合方案,两条路线供应链部分重叠、部分独立。
一句话定位:它不是单一算法功能,是智能驾驶、车路协同、智慧交管交汇的感知入口,是城市路口 “车 - 路 - 云” 协同的基础语义节点。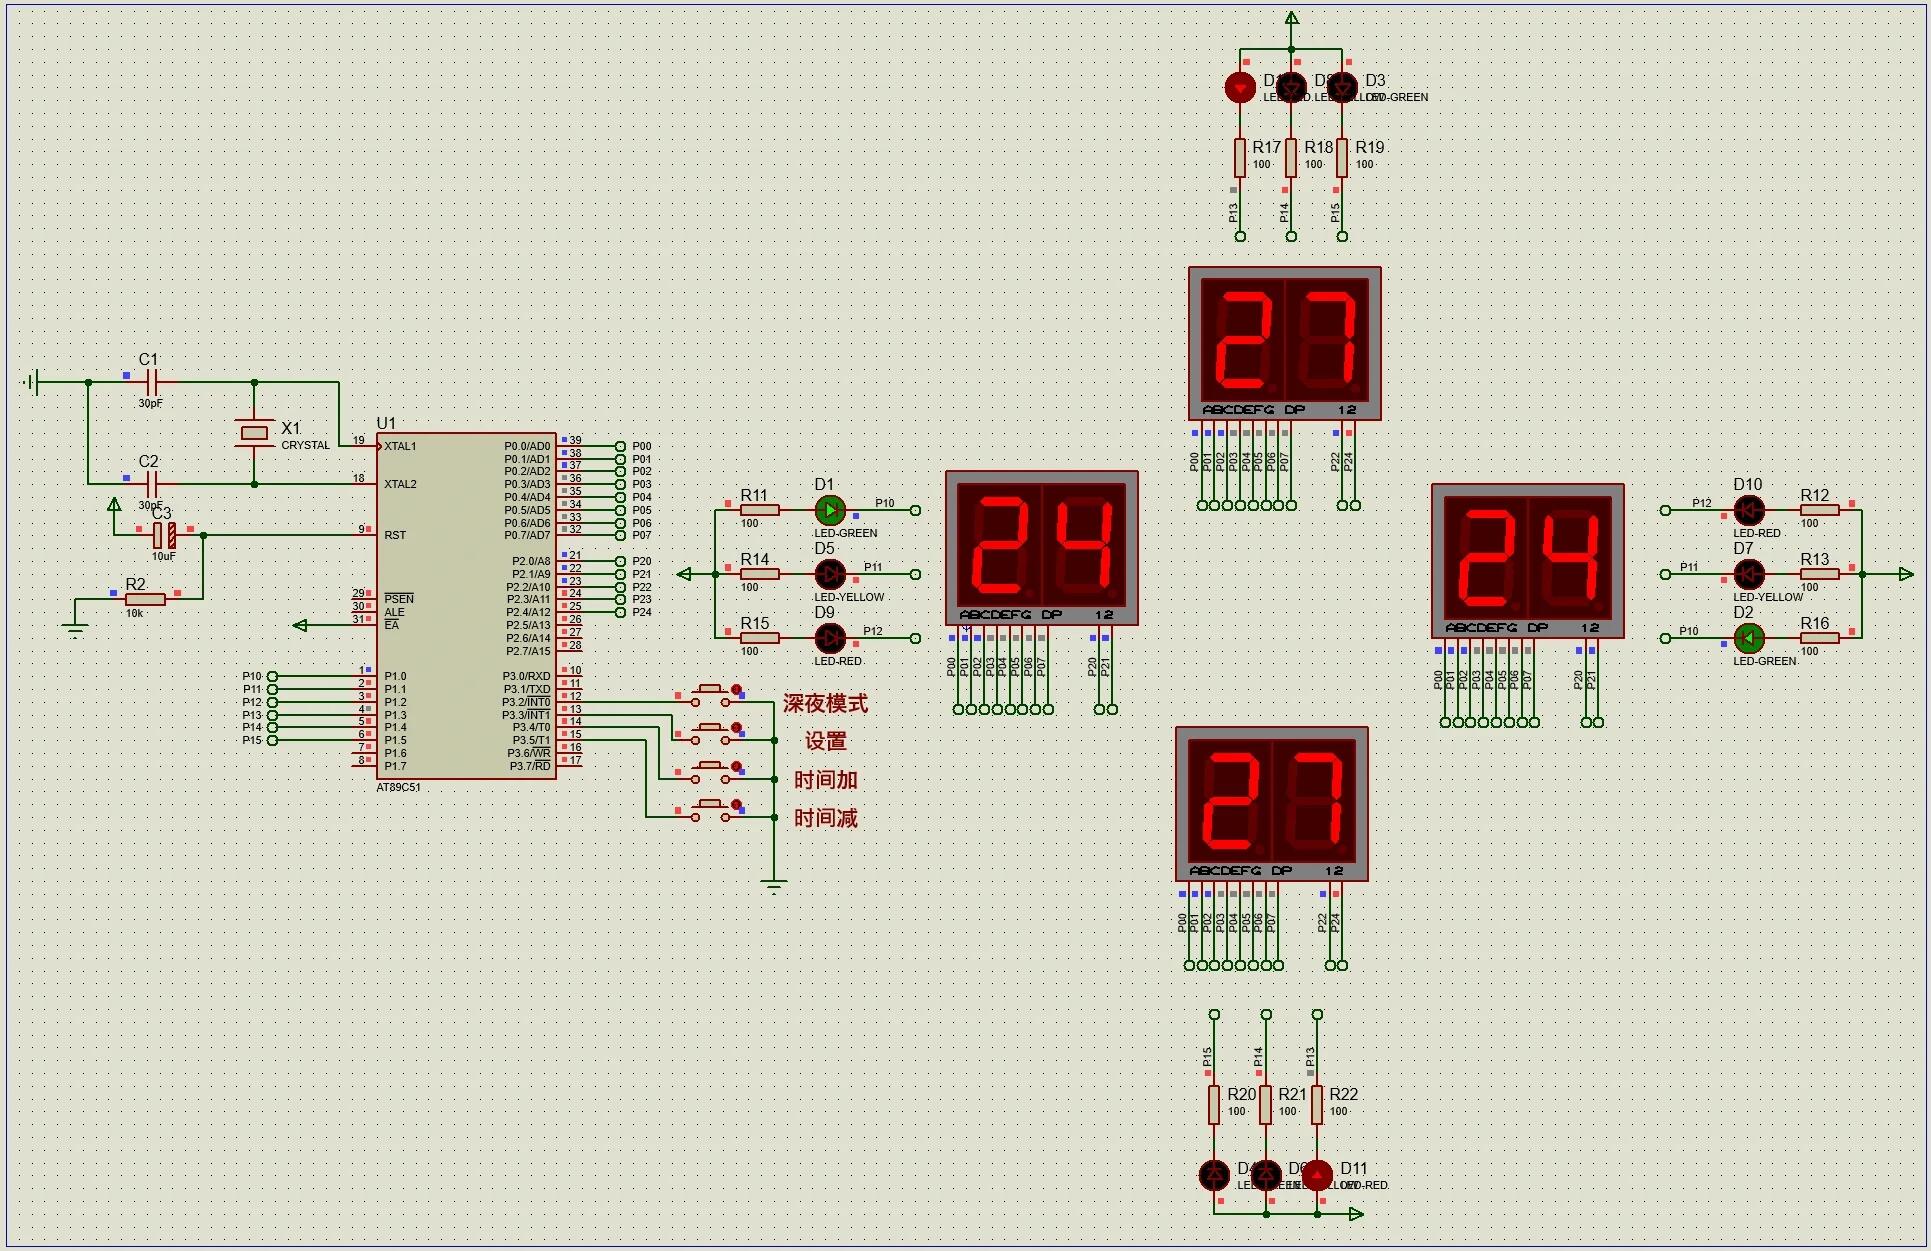
一、产业链总框架
上游:传感器、光学、算力芯片、基础软件、数据集中游:感知算法商、模组 / 前视摄像头 Tier1、路侧设备厂商、信号机厂商、V2X 通信厂商、融合方案集成商下游:乘用车 OEM、商用车、交管平台、智慧城市运营商、高精地图服务商、测试与标定服务商
两大分支:
车载视觉 TLR 链:摄像头→SoC→感知算法→域控→整车 ADAS(TJA/NOA/ 自动红停)
V2X 信号灯信息链:路口信号机→信号采集器→RSU→C-V2X 通信→车载 OBU→域控融合
二、上游:底层元器件与基础底座
1. 图像感知硬件(视觉路线核心)
CMOS 图像传感器:车规级 HDR、高动态、防过曝是 TLR 痛点,强光逆光、太阳直射、夜晚路灯干扰极易误检;索尼、安森美、豪威(韦尔)为主流
光学镜头:前视 8MP/5MP 镜头、滤光片(IR-CUT、带特定光谱滤波,降低路灯、广告牌霓虹干扰)
激光雷达、毫米波雷达:辅助融合,雷达本身不能识别灯色,用于目标关联、ROI 感兴趣区域锁定,减少误检
2. 算力芯片与域控平台
车载智驾 SoC:地平线、Mobileye、英伟达、高通、黑芝麻、安霸 Ambarella;TLR 作为感知任务跑在感知芯片上,对低时延、确定性推理要求高(毫秒级)
路侧边缘算力:昇腾、寒武纪、瑞芯微等,用于全息路口路侧感知
3. 通信硬件(V2X 路线)
C-V2X 通信模组、RSU 路侧单元、OBU 车载单元,中信科智联、移远、广和通、华为等;负责把信号机的相位报文低时延广播出去
4. 基础软件与安全底座
车规 OS(QNX、安卓、Linux)、工具链、标定工具、功能安全库;TLR 属于安全相关功能,需要满足 ISO26262、ASPICE;数据集:路口昼夜、逆光、雨雾、异形信号灯、老旧信号灯、跨国标信号灯样本集;标注服务商是上游隐形刚需。
5. 路口信号灯本体(V2X 源头)
LED 信号灯、智能信号机(海信、莱斯、千方),带相位输出接口,是 V2X 方案的数据源头。
三、中游:方案与集成层(产业链价值重心)
分支 A:车载视觉 TLR 方案(前装量产主流)
感知算法供应商
自研路线:百度 Apollo、商汤、毫末、小鹏、理想等自研感知栈,内置 TLR 检测、跟踪、灯态分类、倒计时识别;
第三方感知方案:Mobileye、STRADVISION、智驾新程、德赛西威、华阳感知方案包,直接打包给 Tier1/OEM;算法管线:信号灯检测框→跟踪稳定(防闪烁跳变)→颜色分类(红 / 黄 / 绿 / 熄灭)→倒计时识别→和车道、停止线关联、输出给规划控制。
难点:异形灯、横向灯、遮挡、远距离小目标、广告牌光源混淆、不同城市非标信号灯。
Tier1 模组集成商 博世、大陆、采埃孚、德赛西威、华阳、欧菲光,把 CMOS、镜头、ISP、算法打包成前视单目 / 双目摄像头,作为标准零部件供给车企,是 TLR 最主要交付形态。
分支 B:V2X 信号灯信息方案(车路协同路线)
智能信号机厂商:海信网络科技、莱斯信息、千方科技,新一代信号机支持标准化相位报文输出(GA/T 1743);
信号采集网关:信号机外挂采集器,读取灯组相位、剩余时长,对接 RSU;
RSU 厂商、C-V2X 协议栈厂商:中信科智联、华为、大唐,广播 SPAT(信号相位与配时)消息;
路侧 MEC / 全息路口方案商:海康、大华、佳都,路侧摄像头也可以在路口端识别信号灯,再下发给车辆(路侧感知下发)。
分支 C:融合集成商
域控厂商、智驾方案商做视觉 TLR + V2X SPAT 融合:视觉做本地兜底,V2X 提供提前远距离倒计时;V2X 断连、信号机不开放时,视觉独立工作,是现在城市 NOA 的标配策略。
四、下游:落地应用方
乘用车 OEM(最大市场) L2+、NOA、城市智驾必须支持信号灯识别,用于红灯停、绿波引导、路口通行决策;是 NCAP、GSR 法规相关安全功能。
商用车、Robotaxi、无人配送 封闭园区、干线、城市自动驾驶车队。
交管与智慧城市平台 路侧识别用于路口流量研判、信号调优、违章抓拍,和车端 TLR 是两套独立用途。
高精地图服务商 地图里录入信号灯位置、车道关联关系,辅助 TLR 做 ROI 校验,排除误检。
第三方测试标定、验收服务商 场地测试、道路标定、恶劣场景鲁棒性测试,国内各地车联网示范区、封闭测试场。
五、两条路线优劣势对比(产业选型关键)
纯视觉 TLR ✅ 优势:不需要改造路口基础设施,即装即用,可全国所有路口;是单车智能的原生能力 ❌ 短板:逆光、雨雾、远距离、异形非标灯容易失效;只能识别 “看到的灯”,没有倒计时、相位预判;识别存在概率性误检
V2X SPAT 直传 ✅ 优势:信息准确、自带倒计时、不受光照遮挡影响,可提前获取相位变化;适合绿波车速引导 ❌ 短板:依赖信号机改造、交管数据开放;大量老旧路口不支持,城市覆盖推进慢,专网、安全、数据权限门槛高
行业共识方向:融合 V2X 做 “增强信息”,视觉做 “兜底感知”,二者校验,提升鲁棒性。
六、竞争格局
国际:Mobileye、博世、大陆、安霸,前视摄像头方案成熟,配套全球车企;
国内:视觉感知:商汤、百度、毫末、地平线生态伙伴、德赛西威等;路侧信号机与交管:海信、千方、莱斯、海康大华; C-V2X:中信科智联、华为、大唐;
格局特点:单车视觉是充分竞争红海;V2X 受政策、交管数据开放约束,属于项目制市场,很难全国快速铺开。
七、核心技术边界(承接你前面一系列技术边界的逻辑)
视觉感知边界:深度学习依赖样本分布,不在训练集里的非标信号灯、特殊造型、广告牌、霓虹光源极易幻觉误识别;算法只能识别可见光图像,没有上帝视角;
基础设施边界:V2X 路线最大瓶颈不是芯片通信,而是交管数据开放、信号机改造、公安专网安全隔离,属于体制与工程落地约束,不是技术约束;
安全与功能边界:TLR 只是感知结果,最终是否刹车、通行,还要结合车道、停止线、障碍物、车辆规划做融合;单独信号灯识别不能作为安全决策唯一依据;
标准化边界:国内各地信号灯样式、安装方式不统一,国标落地参差不齐,增加视觉算法泛化难度;SPAT 报文协议、数据安全、跨厂商互通还在持续统一;
成本边界:纯视觉增量成本低;大规模 V2X 全路口改造投入巨大,地方财政约束强。
八、产业趋势
城市 NOA 放量带动车载 TLR 成为标配,从高端车型下放到 15 万级家用车;
视觉 + V2X 融合成为标准架构,单车智能与车路协同不再对立;
交通大模型用于信号灯识别:大模型提升异形、极端场景、长尾工况鲁棒性;
全息路口推广:路侧先识别、下发给车,形成 “路侧强感知、车端轻量化” 的新范式;
合规趋严:NCAP、GSR 对信号灯识别、红灯制动功能提出强制要求,倒逼算法、标定体系标准化。
九、一句话总结
信号灯识别产业链,本质分成单车智能的视觉感知链条和车路协同的信令传输链条;上游是传感器与算力,中游是算法、摄像头模组、信号机、C-V2X 设备,下游车企和交管平台。视觉路线自由度高但受环境制约,V2X 信息稳定但受基础设施改造与数据开放约束;长期最优方案是二者融合,它的能力边界,一半来自 AI 视觉算法的感知局限,一半来自城市交通基础设施数字化改造节奏。
-
 信号灯识别产业链全景解析
信号灯识别(Traffic Light Recognition,TLR)分两条并行技术路线:车端视觉识别(车载摄像头 AI 识别红绿灯,属于 ADAS / 智驾感知)、V2X 信令直传(路侧信号机直接下发灯态、相位、倒计时,车端接收),现在量产主流是视觉为主、V2X 为辅的融合方案...
-
 2026年便捷遥控泊车发展预测与趋势分析
2026年便捷遥控泊车发展趋势分析 一、技术演进:从"能停"到"停得像老司机"2026年遥控泊车(RPA)已完成从"功能演示"到"日常可用"的跨越,核心变化体现在三个层面:端到端大模型成为主流架构。传统"感知→规划→控制"的模块化链路正在被端到端神经网络替代,系统直...
-
 便捷基础辅助驾驶与高阶领航辅助驾驶,谁将主导未来?
你问题里应该是笔误,实际是基础便捷辅助(ACC、车道保持这类入门 L2) 和高阶便捷辅助(高速 NOA、城市 NOA 领航智驾) 的路线之争。结论先行:二者不是二选一的替代关系,长期是分层共存、双向融合;基础便捷辅...
-
 便捷车道保持技术白皮书:关键指标全解读
定位主线:本版主打便捷友好型车道居中 LCC(常被俗称车道保持),区别于传统压线才拽回的 LKA 偏离抑制;设计目标不是追求极限激进性能,而是人机协同顺滑、介入不突兀、上手门槛低、误干预少、驾驶员接管无冲突,是家...
-
 深度评测:便捷记忆泊车实测表现如何?
方程豹钛6目前还没有正式上市,也没有公开的“记忆泊车”第三方实测数据,所以“出乎意料”这个结论暂时没法用实测验证。 钛6记忆泊车现在能确认什么功能不是标配:低配是纯视觉基础智驾,主要提供全速域 ACC、车道居中和基础自动泊车。记忆泊车大概率在高...
-
 深度评测:便捷自适应巡航实测表现如何?
深度评测:捷途便捷自适应巡航(猎鹰 L2.5,8255 平台)实测报告提示:属于 L2 级辅助驾驶,不是自动驾驶,全程驾驶员必须接管负责;承接前面捷途智能座舱评测,主打家用、长途自驾、轻越野场景,定位是普惠型、易用优先的全速域 ACC。一句话结论:高速、快速路是...